2. mLRS 对频方法
在连接飞控之前,需要确保 Tx 模块和接收器已经成功绑定。
2.1 自动对频
- 新硬件或工厂重置后,Tx 模块和接收器会自动连接(默认 bind phrase 为 'mlrs.0')
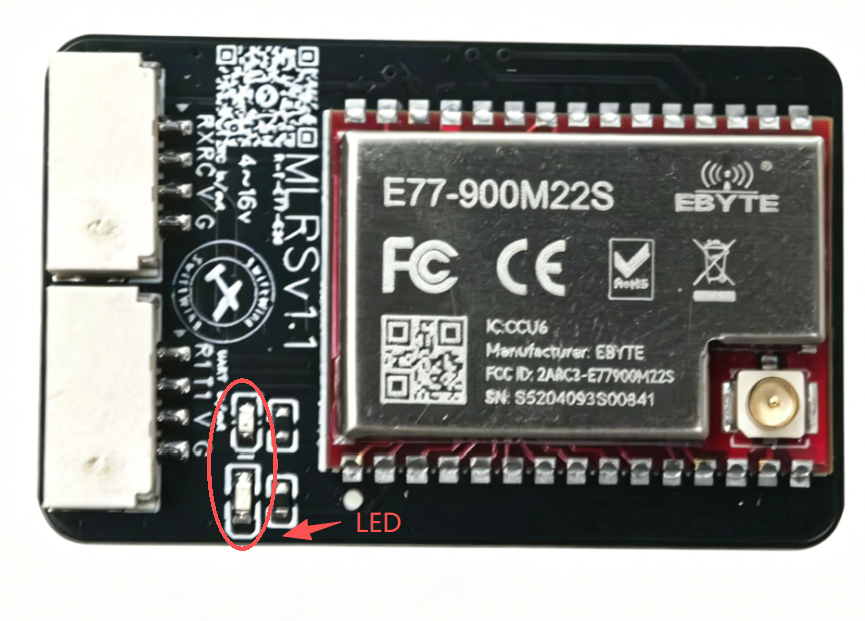
- 当 Tx 模块和接收器都上电且绑定成功时,LED 会以 1Hz 频率闪烁(通常为绿色)
2.2 手动对频
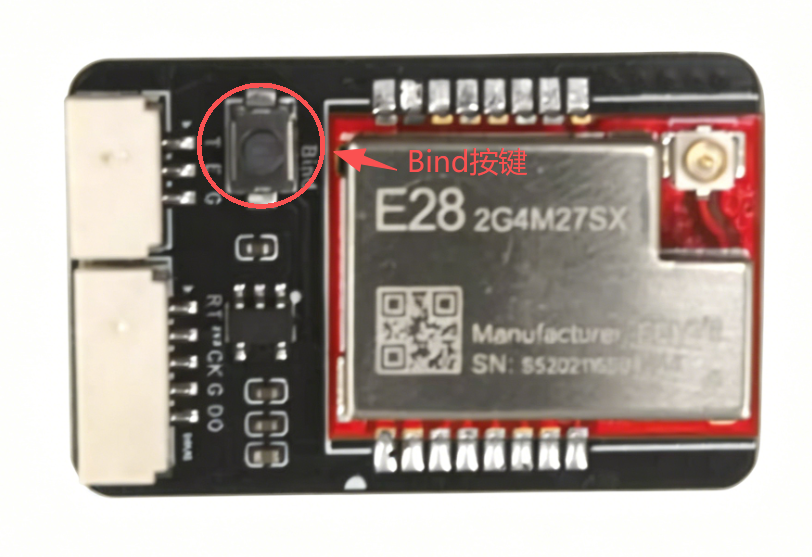
- 同时按住高频头和接收机的 Bind 按钮
- 再将它们通电,进入绑定模式
- 等待绑定完成,LED 绿灯闪烁即连接成功
2.3 LED 状态指示
| LED 状态 | 含义 | 排查步骤 |
|---|---|---|
| 🟡 黄色 2Hz 闪烁 | 设备未连接 | 检查 Tx/Rx 是否绑定、固件版本是否一致 |
| 🟢 绿色 1Hz 闪烁 | 连接成功 | 正常工作状态 |
| ⚠️ 快速闪烁(>5Hz) | 信号干扰或功率问题 | 更换频段、降低功率或检查天线连接 |
| 🔴 红色常亮 | 硬件故障或启动失败 | 检查电源、重新烧录固件 |
3. mLRS 连接飞控使用
3.1 硬件连接
接收器与飞控连接
-
MAVLink 串口连接:
-
接收器 TX 引脚 → 飞控串口 RX 引脚
- 接收器 RX 引脚 → 飞控串口 TX 引脚
- 接收器 GND 引脚 → 飞控 GND 引脚
- 接收器 VCC 引脚 → 飞控 5V 或 3.3V 引脚(根据接收器规格)
-
CRSF RC 输出连接(可选):
-
接收器 TX2 引脚 → 飞控另一个串口的 RX 引脚
- 用于独立的 RC 控制信号
-
SBUS RC 输出连接(可选):
-
接收器 S 引脚 → 飞控 SBUS 输入引脚
- 用于传统的 SBUS RC 控制
遥控器与 Tx 模块连接
- 将 mLRS Tx 模块安装到 EdgeTX/OpenTX 遥控器的模块插槽中
- 确保模块与遥控器正确连接
3.2 遥控器设置(EdgeTX/OpenTX)
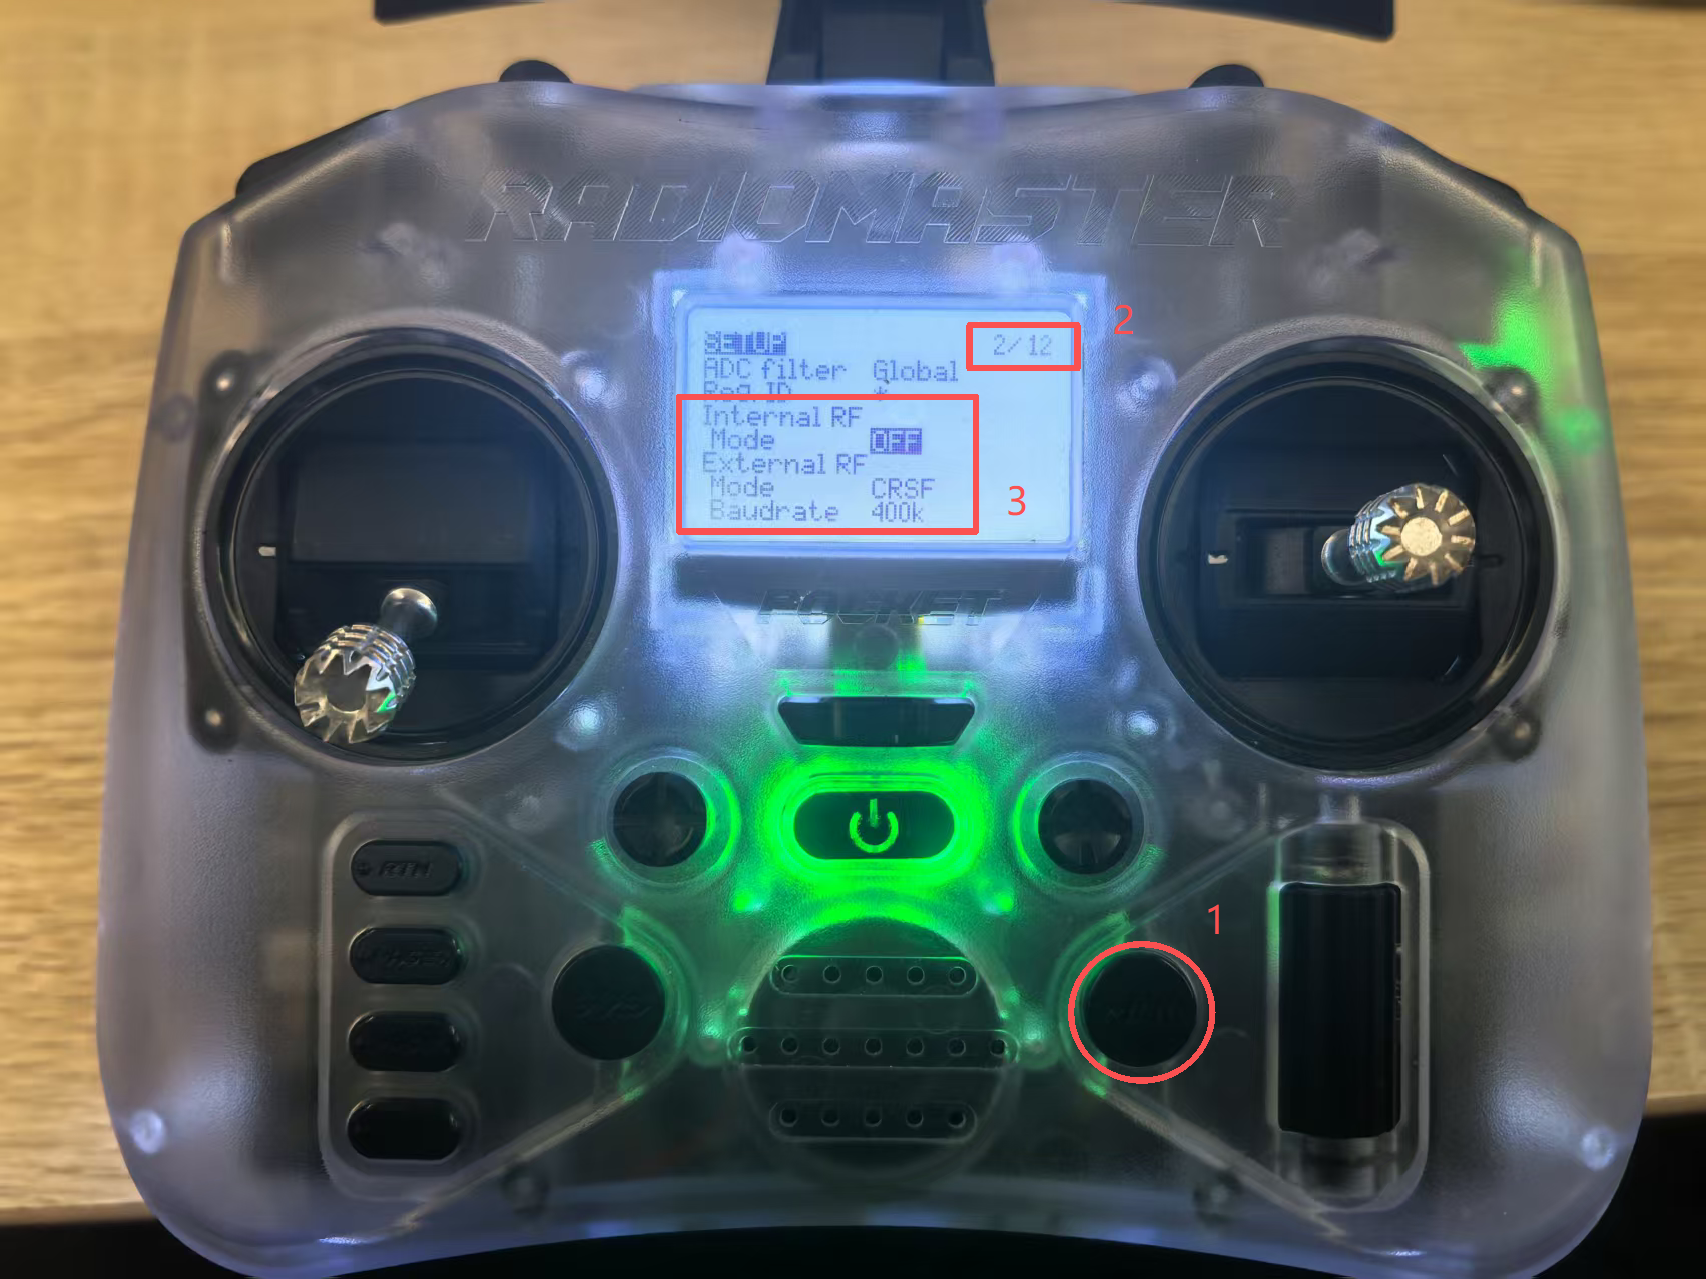
CRSF 模式设置(推荐)
- 进入
MDL->MODEL SETUP菜单 - 点击翻页键,翻至2/12页
- 关闭内置高频头,打开外置高频头:
- Protocol:CRSF
- Baud Rate:400K(mLRS 仅支持 400K 波特率)
- 保存设置
SBUS 模式设置(基础模式)
- 进入
MDL->MODEL SETUP菜单 - 点击翻页键,翻至2/12页
- 关闭内置高频头,打开外置高频头:
- Protocol:SBus
- 保存设置
注意:SBUS 模式下无法使用 Lua 脚本,只能通过 CLI 或 OLED 显示屏配置
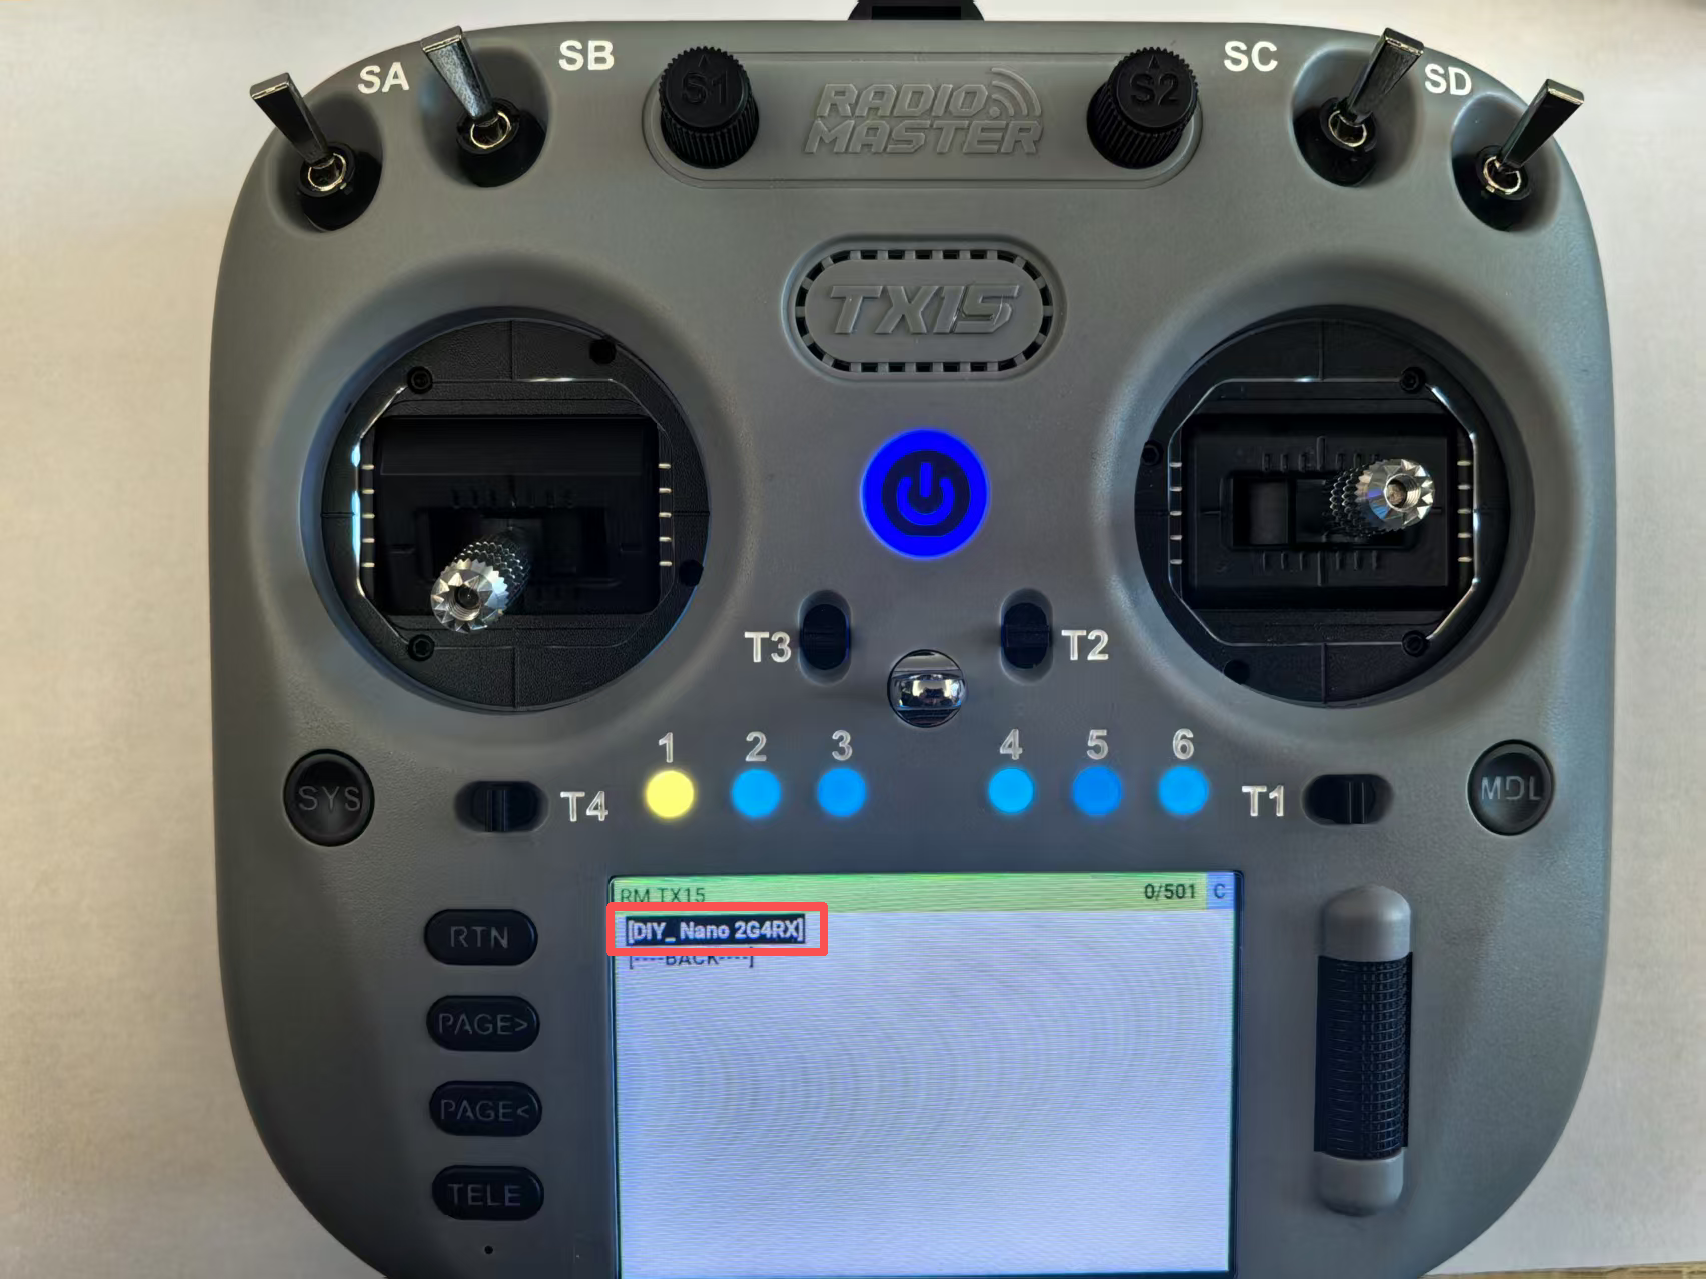
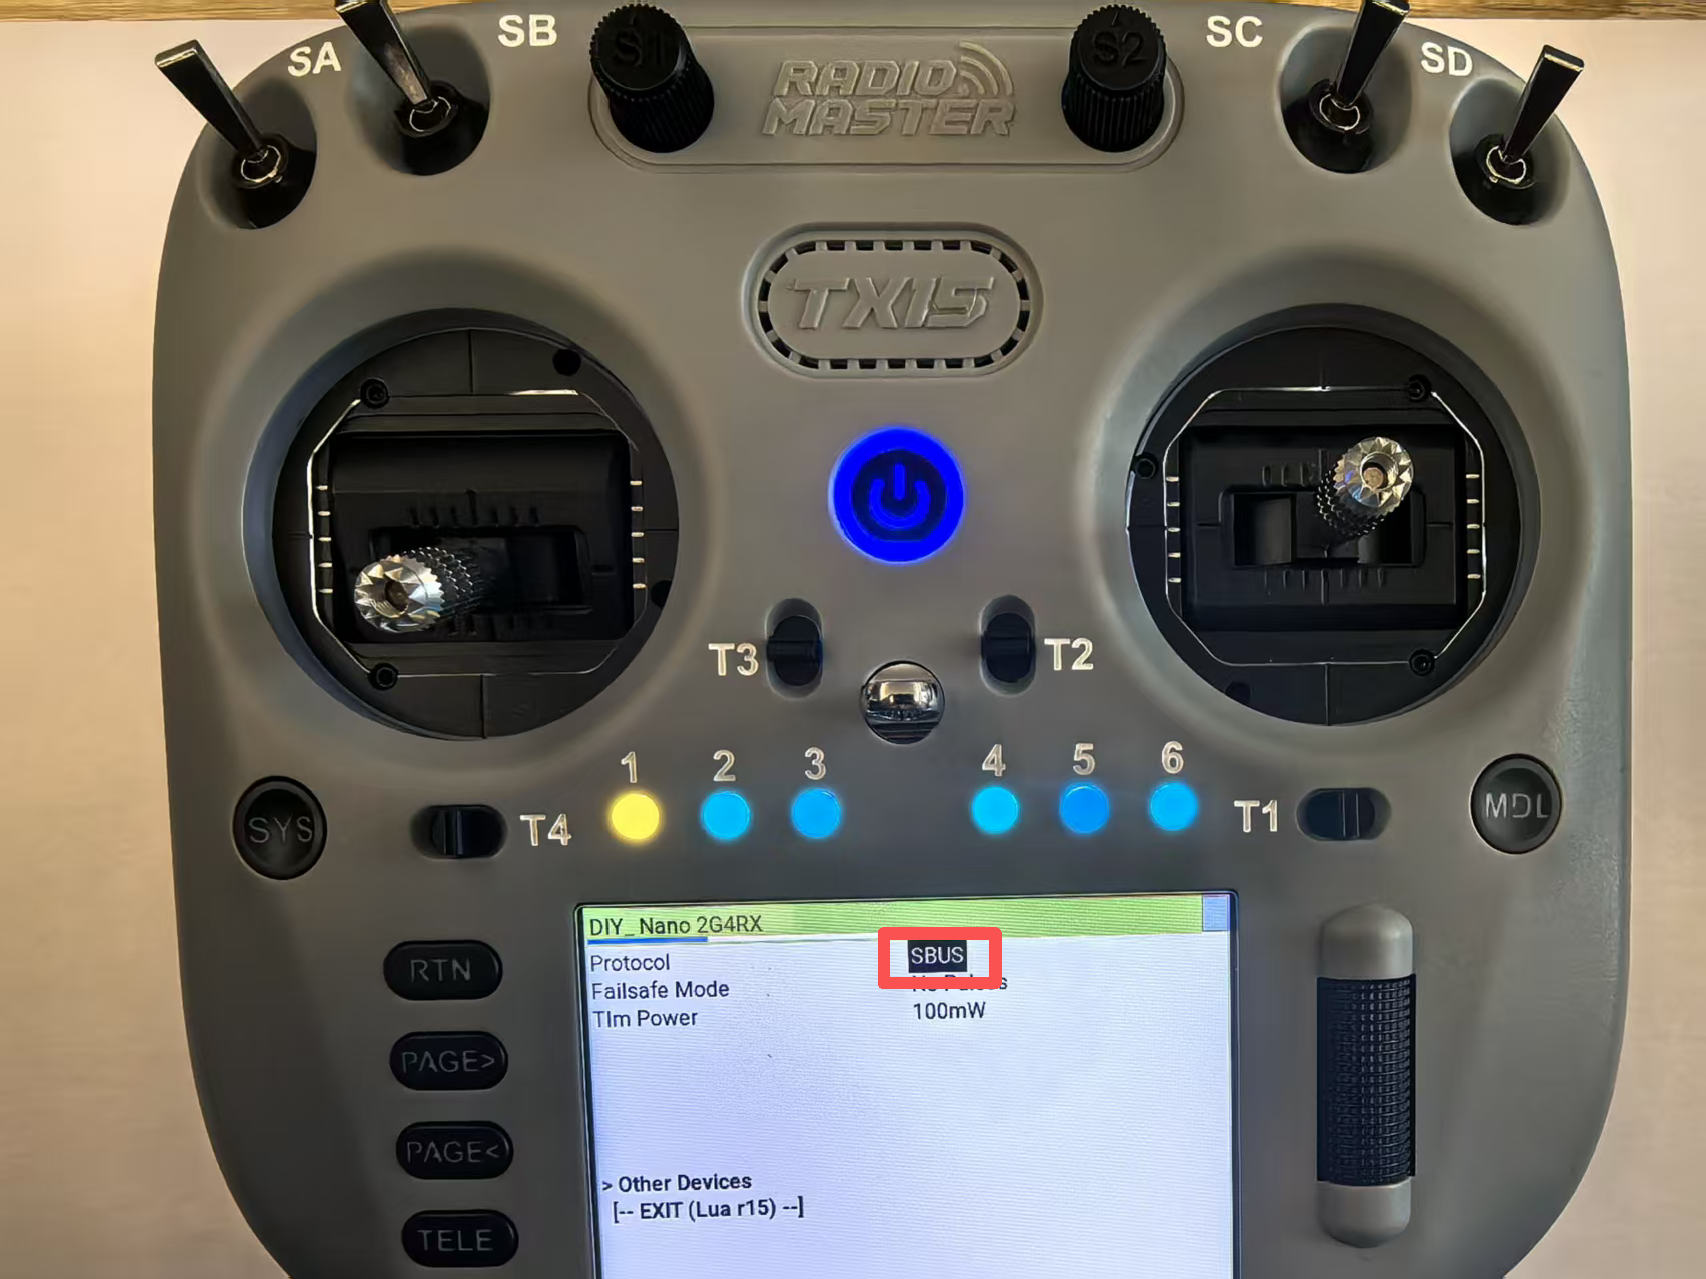
3.2.1 更改遥控器输出协议(以TX15为例)
- 接收机对频上遥控器后,进入遥控器高频头界面,滚动滚轮下滑找到“Other Devices”,点击滚轮键,进入其他设备
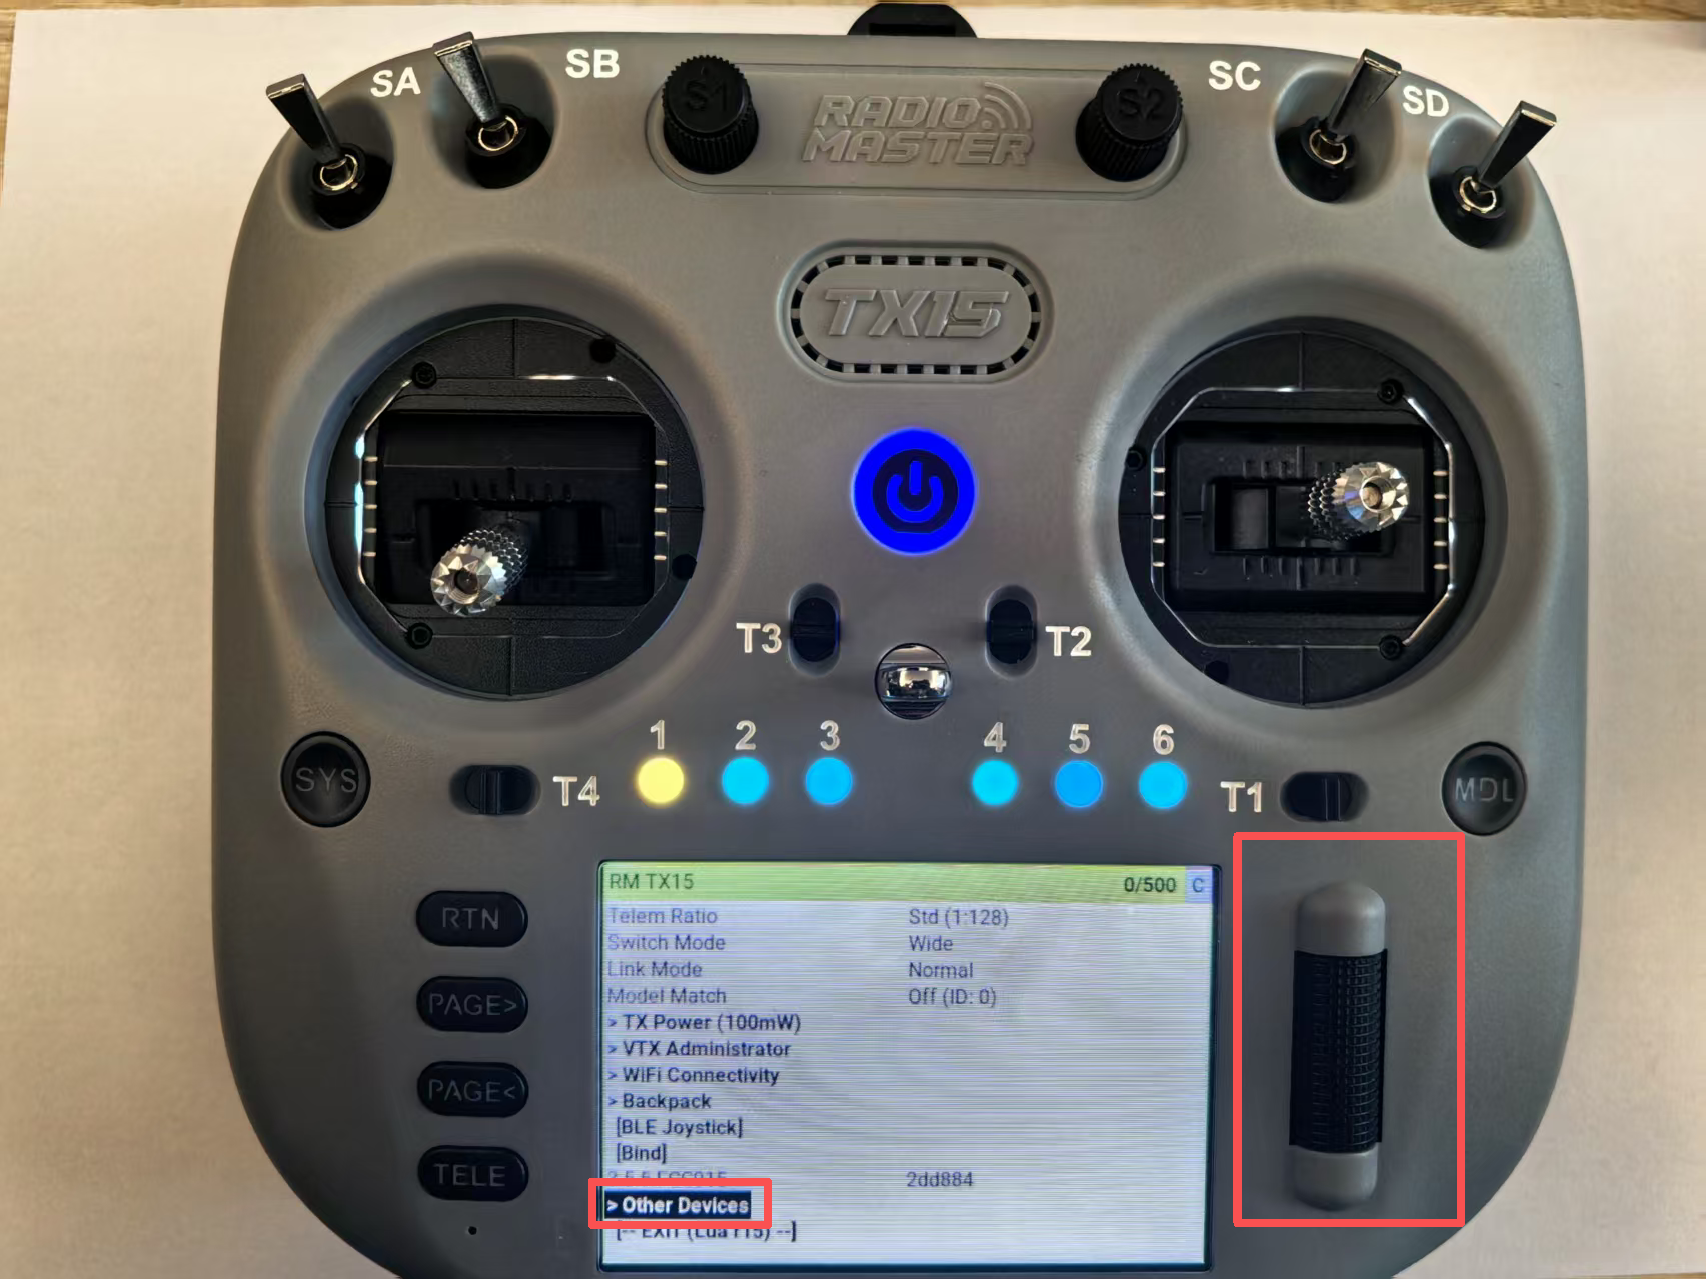
- 找到接收机,进入接收机界面
- 滚动滚轮下滑找到“Protocol”,点击滚轮键,进行接收机输出协议选择,选择SBUS
3.3 mLRS Tx 模块配置
CRSF 模式配置
使用 CLI 或 Lua 脚本设置以下参数:
Tx Ch Source = crsfTx Ser Baudrate = 115200Tx Ser Dest = serial或serial2(不能设置为 mbridge)Tx Snd RadioStat = 1 Hz
SBUS 模式配置
Tx Ch Source = inTx In Mode = sbus或sbus inv(根据信号极性选择)Tx Ser Dest = serial或serial2Tx Ser Baudrate = 115200Tx Snd RadioStat = 1 Hz
参数说明
- Tx Ch Source:通道输入源(crsf/in/mbridge)
- Tx Ser Baudrate:串口波特率,应大于链路数据率
- Tx Ser Dest:串口数据目标(serial/serial2/mbridge)
- Tx Snd RadioStat:发送无线电统计信息频率
3.4 mLRS 接收器配置
CRSF 模式配置
Rx Out Mode = crsfRx Ser Baudrate = 57600(必须匹配飞控串口波特率)Rx Ser Link Mode = mavlinkX(设置接收器为 MAVLink 模式)Rx Snd RadioStat = ardu_1或meth_bRx Snd RcChannel = rc channels或rc override
SBUS 模式配置
Rx Out Mode = sbus或sbus inv(根据飞控要求)Rx Ser Baudrate = 57600Rx Ser Link Mode = mavlinkXRx Snd RadioStat = ardu_1
参数说明
- Rx Out Mode:输出模式(crsf/sbus/sbus inv)
- Rx Ser Link Mode:串口链路模式(mavlink/mavlinkX)
- Rx Snd RadioStat:发送无线电统计信息格式
- Rx Snd RcChannel:RC 通道发送方式
3.5 飞控配置(PX4)
MAVLink 串口配置
MAV_x_BAUD = 57(57600)- 31 Hz 和 50 Hz 模式:57
- 19 Hz 模式:38(57 也可以使用,只是参数下载较慢)
- FLRC 模式:230
MAV_x_PROTOCOL = 2(MAVLink v2,重要!不要使用 MAVLink v1)MAV_x_RADIO = 1(启用无线电统计信息)
注意:'x' 指的是飞控上连接 mLRS 接收器的串口号(如 MAV_1、MAV_2 等)
RC 输入配置(如果使用 CRSF RC)
RC_PROTOCOLS = 1(CRSF)RSSI_TYPE = 3(TelemetryRadioRSSI)SERIALx_BAUD = 400(400K 波特率)SERIALx_OPTIONS = 0SERIALx_PROTOCOL = 23(RCIN)
注意:此串口与 MAVLink 串口不同,PX4 使用 SERIALx 前缀
流速率配置(Stream Rates)
PX4 通常不需要手动配置流速率,因为 PX4 会根据连接的地面站自动调整。但如果需要手动配置,可以使用以下参数:
| 参数 | 50 Hz | 31 Hz | 19 Hz | FLRC |
|---|---|---|---|---|
| MAV_x_EXT_STAT | 2 | 2 | 1 | 4 |
| MAV_x_EXTRA1 | 4 | 4 | 4 | 8 |
| MAV_x_EXTRA2 | 4 | 4 | 4 | 8 |
| MAV_x_EXTRA3 | 2 | 2 | 1 | 4 |
| MAV_x_POSITION | 2 | 2 | 2 | 4 |
| MAV_x_RC_CHAN | 1 | 1 | 1 | 2 |
注意:PX4 使用 MAV_x 前缀而不是 SRy 前缀,'x' 对应 MAVLink 串口号
3.6 地面站连接与串口回传
连接方式
-
通过 mLRS Tx 模块连接:
-
使用蓝牙(MatekSys 模块内置 HC-04)
- 使用 WiFi(ESP 模块)
- 使用 USB 串口直连
-
直接连接飞控:
-
使用 USB 线连接飞控
串口回传数据格式
mLRS 通过串口输出以下数据:
-
MAVLink 格式遥测数据:
-
飞行姿态(姿态角、角速度)
- GPS 位置信息
- 电池电压和电流
- 飞行模式
- 地速和空速
- 其他飞行参数
-
CRSF 传感器数据(28 个传感器):
-
RSSI 信号强度
- 链路质量(LQ)
- 信噪比(SNR)
- 天线状态
- 其他遥测数据
导出数据格式
-
使用地面站软件导出:
-
Mission Planner:支持多种导出格式
- QGroundControl:支持日志导出
- APM Planner 2.0:支持数据导出
-
数据转换:
-
MAVLink 数据可以转换为 CSV、KML、GPX 等格式
- 可以使用第三方工具将 MAVLink 数据转换为 Markdown 格式
-
实时数据监控:
-
地面站软件实时显示飞行数据
- Yaapu 遥测应用在遥控器上显示数据
- 可以记录日志供后续分析
地面站软件推荐
- Windows:Mission Planner、APM Planner 2.0
- MacOS:QGroundControl
- Linux:QGroundControl、Mission Planner(通过 Wine)
- Android:QGroundControl、DroidPlanner
- iOS:QGroundControl
3.7 完整配置流程
-
硬件连接:
-
连接接收器到飞控
- 安装 Tx 模块到遥控器
-
遥控器配置:
-
设置外部模块为 CRSF 协议,400K 波特率
-
mLRS 配置:
-
配置 Tx 模块参数
- 配置接收器参数
- 保存配置(pstore;)
-
飞控配置:
-
配置 MAVLink 串口
- 配置流速率
- 配置 RC 输入(如果使用)
-
测试验证:
-
验证连接状态(LED 指示)
- 测试 RC 控制
- 测试遥测数据传输
- 进行地面站连接测试
-
优化调整:
-
根据需要调整功率设置
- 优化流速率配置
- 配置失效保护